空间产品工程商业项目已交付· 无人机地面站与可视化
无人机 GCS 与数据大屏交付
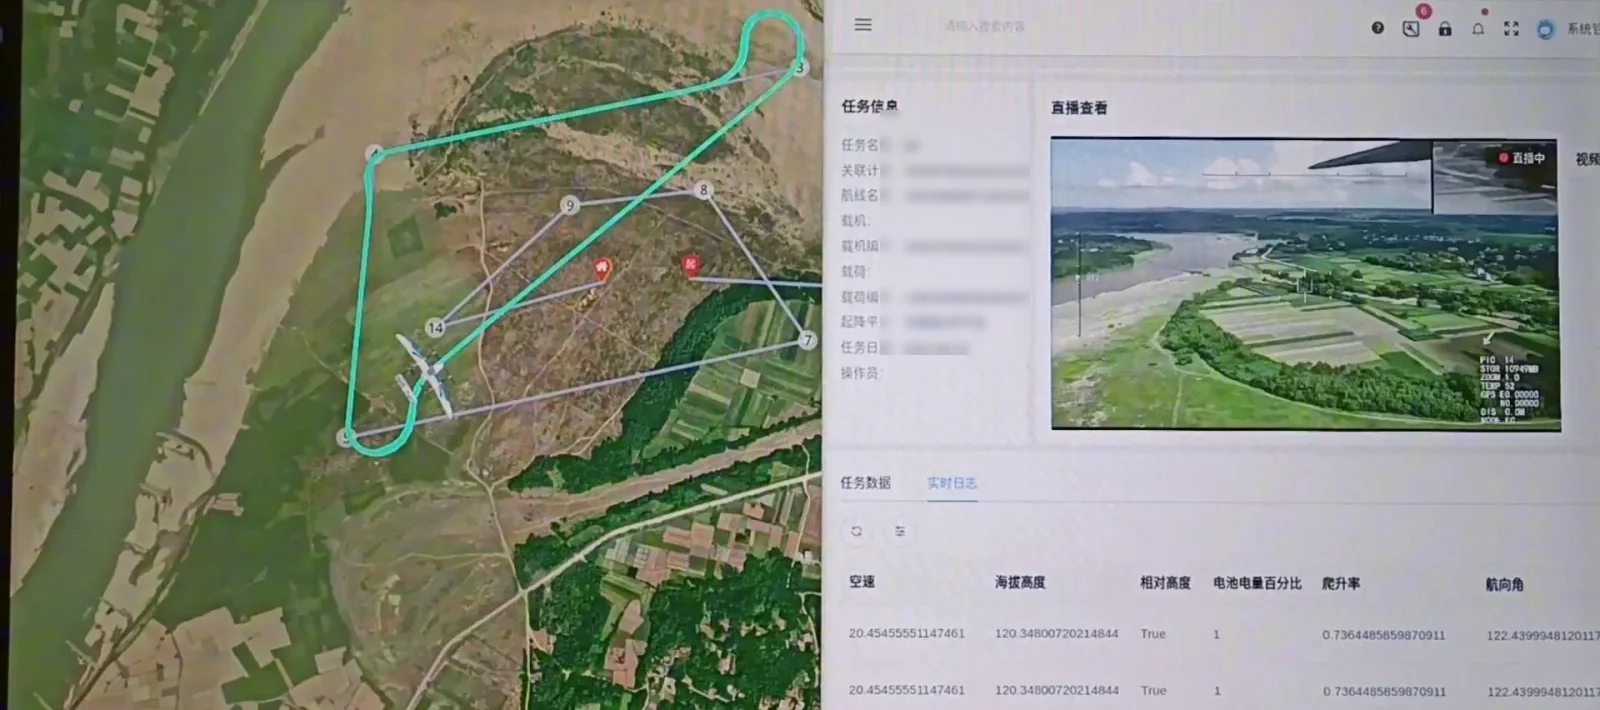
无人机地面站桌面端、Web 任务视图与数据大屏的交付型前端工程,覆盖任务规划、巡检、实时日志与载荷视图。
- Vue 2
- Electron 11
- Mapbox / MapLibre
- MQTT
- vue-cli
- 我的角色
- 需求对接、GCS 与 Web 无人机模块前端、大屏联调交付
- 材料说明
- 项目资料与交付记录
- 交付形态(桌面 GCS / Web 任务视图 / 数据大屏)
- 3
- uav 视图模块(mission / inspection / RealtimeLog / payload)
- 4
- 地图引擎(Mapbox / MapLibre)
- 2
其余 1 项指标与口径
- 地图引擎(Mapbox / MapLibre)
- 2
背景问题
无人机作业需要地面站控制、任务规划与作业数据可视化三类界面协同交付,涉及桌面端、Web 端与大屏三种形态。
约束
- 技术栈以 Vue 2 / vue-cli / Electron 11 / Mapbox·MapLibre / MQTT 为准。
- 项目为协作交付,职责边界见下文。
- 对外仅呈现脱敏后的界面可视区域。
架构
[桌面 GCS] Vue 2 + Electron 11 + Mapbox/MapLibre + MQTT
     │  任务下发 / 状态回传
[Web 任务视图] ims uav 模块(mission / inspection / RealtimeLog / payload)
     │
[数据大屏] vue-cli 大屏工程:中心地图 + 两侧业务指标
关键决策与取舍
- 协议侧工作:完成 MAVLink 航点命令映射、坐标到 GeoJSON 转换与前后端联调。
- 桌面端选型:Electron 11 封装 Vue 2 应用,复用 Web 技术栈交付桌面 GCS。
- 大屏信息架构:中心留给空间地图,业务指标环绕两侧,空间叙事优先于图表密度。
异常与降级策略
- 需处理 MQTT 通道异常场景,通过保持最近已知状态展示避免误读。
结果
- 交付覆盖桌面 GCS、Web 任务视图与数据大屏三种形态;界面记录见上方媒体图。
局限与后续优化
- 技术栈以 Vue 2 为准,属项目历史选型,不代表现阶段技术偏好;对外仅呈现脱敏界面。
- MQTT 实时链路依赖现场 broker,公开材料为界面记录,无实时数据回放。
- 项目属协作交付,职责边界以上文与"我的职责"为准。
个人职责与边界
- 负责需求对接、地面站与 Web 无人机模块前端实现、大屏联调与交付。